使用
本节将指导配置SteamVR。可通过自制工具配合追踪器手动模拟加工动作,再由机器人复现相同轨迹。
RoboDK TwinTrack支持虚拟现实系统以及SteamVR支持的所有追踪器,包括v1至v3版本的HTC Vive追踪器。
Note:HTC Vive追踪器是使用RoboDK TwinTrack最具性价比的解决方案。一套完整系统包含两个追踪器和2个Valve Index基站,价格可控制在2000美元以内。可将追踪器安装在定制探针或工具上,通过手动操作模拟制造流程。
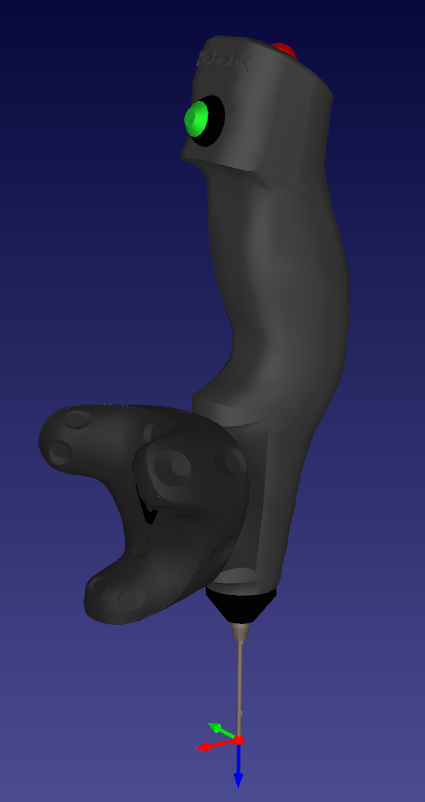
Important:虽然可将HTC Vive追踪器用于工业场景的机器人仿真编程,但该系统最初为游戏设计,不保证精度。不应使用该系统校准机器人。如需高精度结果,请改用激光跟踪仪等更精确的测量系统。
Important:自2024年4月起,RoboDK提供独立的SteamVR安装包,无需安装Steam或修改SteamVR配置文件:https://robodk.com/downloads/private/SteamVR-TwinTrack-v1.27.5.zip。若您使用独立版本,可直接跳转至步骤4。
按照以下步骤为TwinTrack配置SteamVR系统:
1.如果尚未安装Steam,请先安装Steam,可能需要创建一个Steam账户。
2.然后安装SteamVR,它属于Steam的扩展插件,可以为虚拟现实和6D追踪提供支持。
3.如果您没有或不需要VR头显,可按照以下步骤取消对VR头显的要求:
a.打开此路径的文件,并在文本编辑器里根据要求编辑:
C:/Program Files (x86)/Steam\steamapps\common\SteamVR\drivers\null\resources\settings
default.vrsettings
设置"enable": true, (默认为false)
b.打开此路径的文件,并在文本编辑器里根据要求编辑:
C:/Program Files (x86)/Steam\steamapps\common\SteamVR\resources\settings\
default.vrsettings
并设置
"requireHmd": false, (默认为 true)
"forcedDriver":"null",(默认为空"")
"activateMultipleDrivers": true, (默认为 false)
关闭SteamVR ,然后再打开。
4.打开SteamVR并按照说明设置系统。如果您不使用VR头显,可以接受所有默认设置。
5.将追踪器配对为探针:
a.按住追踪器上的电源按钮2秒钟启动(未配对时亮蓝灯)。
b.打开菜单Devices➔Pair Controller
c.选择选项:HTC ViveTracker 配对成功后绿灯常亮。
若要解除连接,可按住电源键2秒,指示灯将变为蓝色(可能会闪烁)。
Important:每个追踪器需单独连接USB无线接收器。
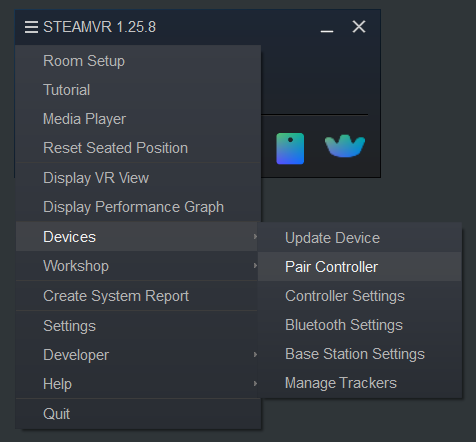
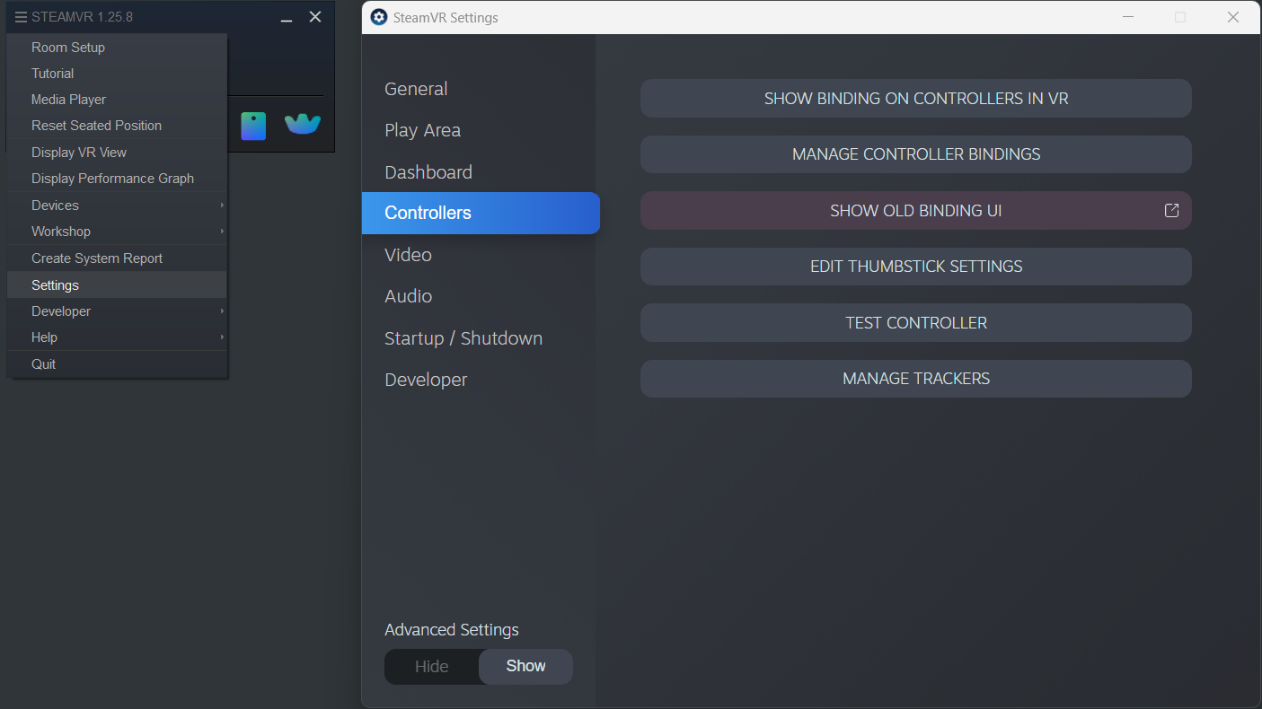
6.将追踪器角色设置为:Held in hand。
a.选择SteamVR菜单Settings
b.选择Controllers
c.选择Manage Trackers
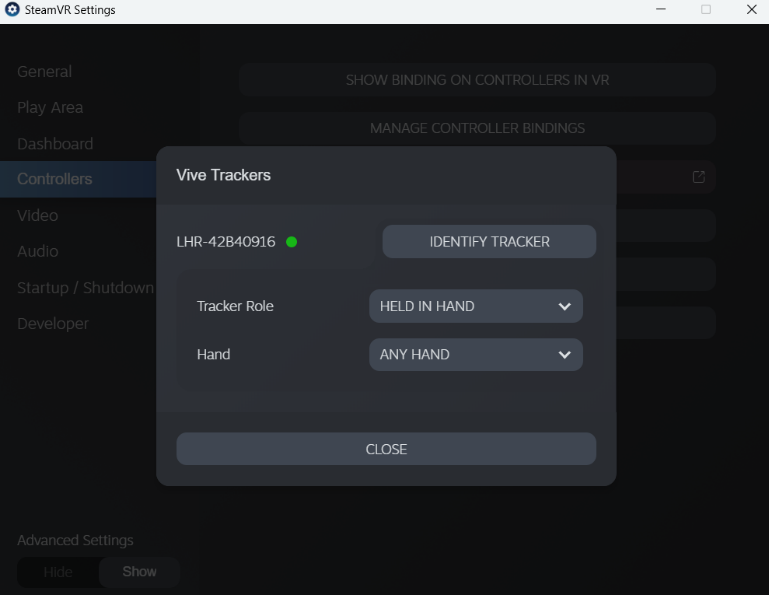
d.设置Tracker RoleHeld in hand
e.设置Hand:Any hand(默认设置)
7.自定义控制器绑定设置:
a.打开SteamVR➔Settings
b.打开Advanced Settings➔Show
c.选择 Controllers
d.选择 Show Old Bindings UI
e.选择 RoboDK
f.选择 Current controller,并设置为 Vive Tracker in Hand(如果尚未设置)。
g.在当前绑定中选择Edit
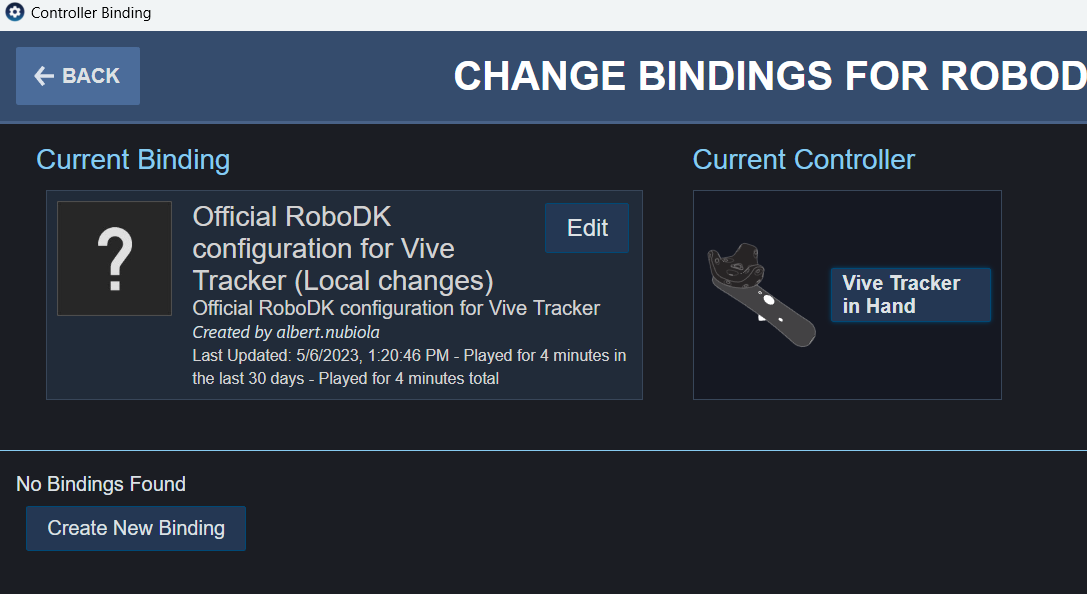
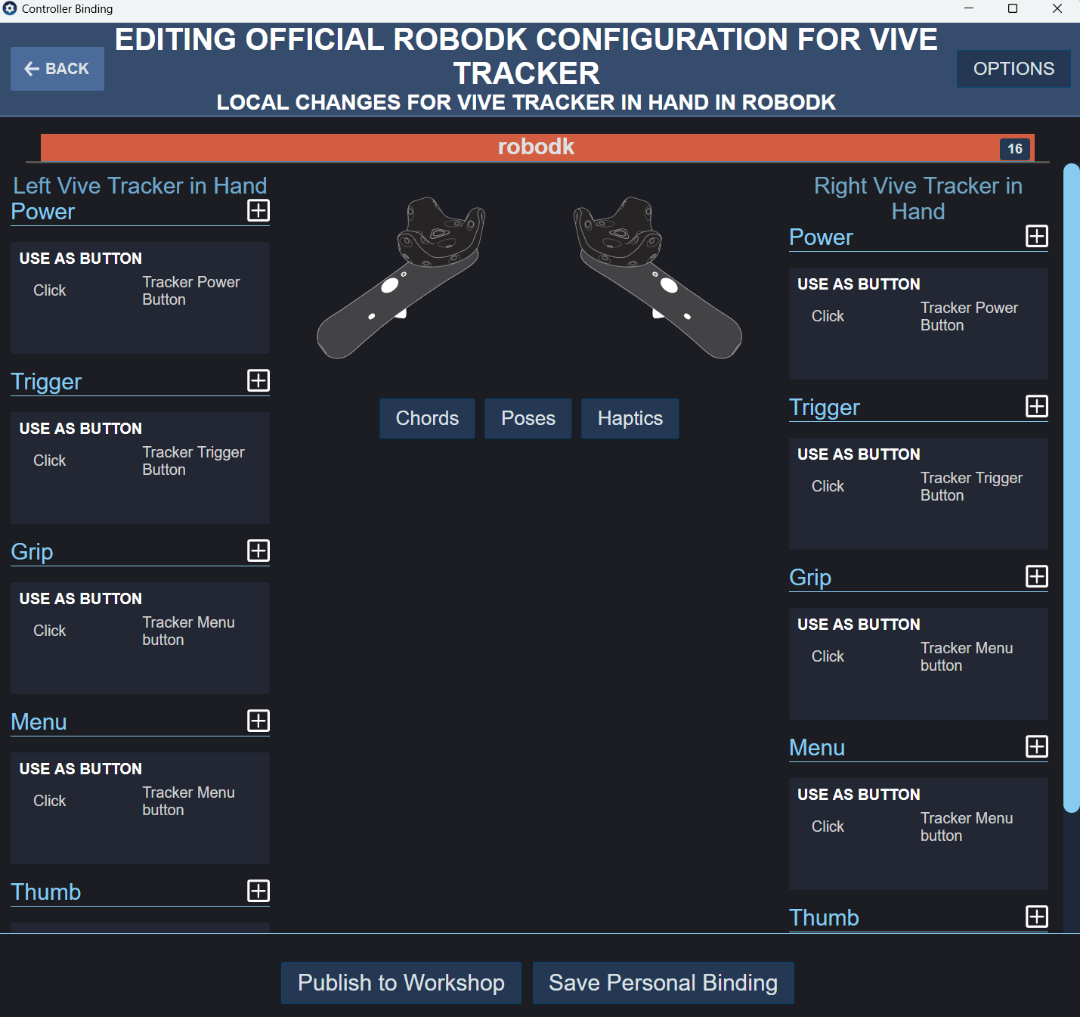
h.您应该能看到追踪器默认的绑定设置。
Tip:为了在示教目标和点时获得最佳性能,您可以禁用以下两个选项:点击工具➔选项➔其他,取消勾选"等待渲染更新"和"显示所有VR对象"。


