动态物体曲线示教
如果测量系统支持同时跟踪多个物体,则可以在移动物体上创建曲线、目标和坐标系。操作步骤与静态物体相同。
主要区别在于需要实时跟踪移动物体(使用追踪仪或反射目标)。例如,如果使用 Creaform C-Track 测量系统,则应在零件参考部分指定模型,并将其链接到所代表的坐标系。
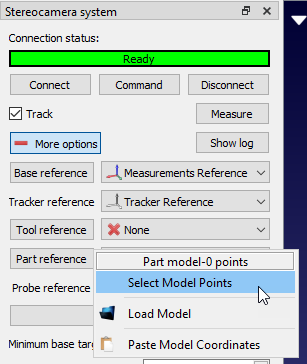
需要在 RoboDK 中正确定义坐标系与物体之间的依赖关系,这样您就可以定义相对于移动目标的新坐标系。
这种零件编程方法可能不如静态零件编程准确,动态示教精度通常比静态模式低30-40%。
Note:建议缩短取样时间,以获得更高的精度。
Video:如何使用Creaform HandyPROBE进行动态曲线示教:https://youtu.be/EcIcLnLeOm8?t=28。


