离线编程设置
本节将指导你完成使实际测量系统与离线仿真相匹配的步骤。这样,你可以创建一个在仿真与实际设置之间共享同一参考坐标系的数字孪生。
你可以在没有经过校准的机器人、甚至没有真实机器人的情况下使用TwinTrack示教功能。这意味着,在使用真正的机器人之前,你可以仅使用测量系统离线模拟机器人并为其编程。
你只需要一个具有明确坐标系的零件作为参考。离线环境和实际设置中必须使用相同的参考。
准备好测量系统和工件(真实或仿真)后,可以按照以下步骤定义测量设备的坐标系:
1.使用定义参考系(实用程序菜单)通过真实机器人定义工件的坐标系。如果没有真实机器人,请在RoboDK仿真中使用坐标系的近似位置。之后可以在实际设置中重复此步骤。
2.右键单击工件的坐标系(或夹具坐标系)。
3.选择:Update the Measurements Reference。
4.按照屏幕上的说明,使用测头在真实工件上示教3个点。这3个点按正确顺序定义坐标系:原点、X+点和Y+点。
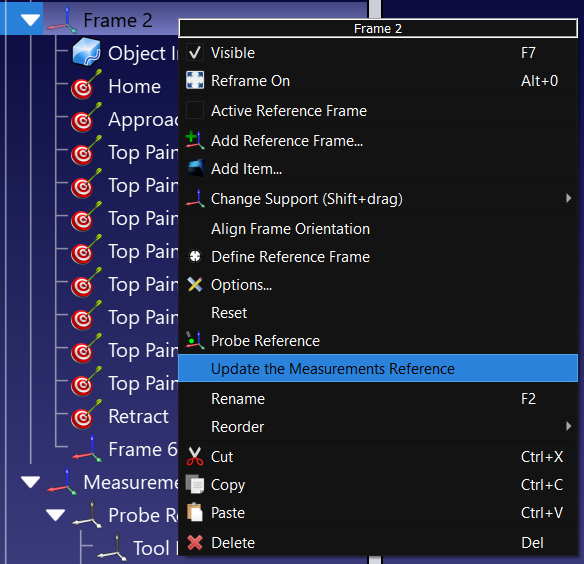
测量系统将相应更新,然后你就可以继续示教点、曲线或其他坐标系了。


