参考坐标系和工具坐标系
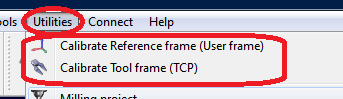
RoboDK 提供了一些校准参考坐标系和工具坐标系的实用程序。这些工具可以分别通过实用程序➔校准参考坐标系和实用程序➔校准工具坐标系访问。
要校准参考坐标系或未自动校准的工具(也分别称为用户坐标系和 TCP),我们需要一些接触 3 个或更多点的机器人配置,这些机器人配置可以是关节值或笛卡尔坐标(在某些情况下带有方向数据)。建议使用关节值而不是笛卡尔坐标,因为这样更容易在 RoboDK 中检查真实的机器人配置(将机器人关节复制粘贴到 RoboDK 主屏幕上)。
重要提示:当机器人已校准时,强烈建议使用关节值而不是笛卡尔坐标。如果我们使用关节值,机器人的精度就会被考虑在内,从而更准确地示教 TCP。
工具校准
选择实用工具➔ 校准工具,使用 RoboDK 校准 TCP。我们可以根据需要使用不同方向的任意多个点。点越多、方向变化越大越好,因为我们将获得更好的 TCP 估计值,以及对 TCP 误差的良好估计。
Note:更多信息请参见通用操作章节。
参考坐标系校准
在菜单栏中选择:实用程序➔校准参考坐标系来校准参考坐标系。可以使用不同的方法设置参考坐标系。在图中的示例中,参考坐标系由三个点定义:点 1 和点 2 定义 X 轴方向,点 3 定义 Y 轴正方向。
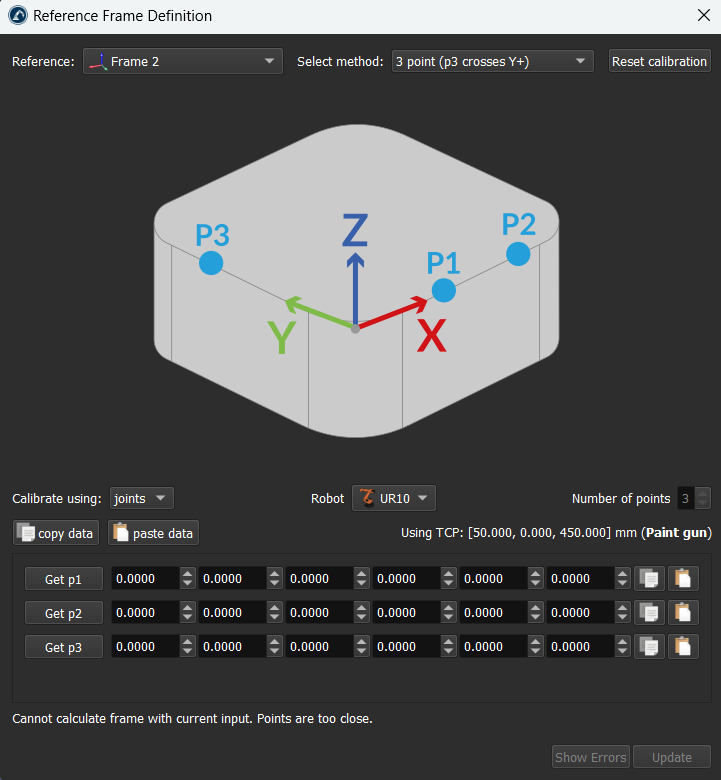
Important:建议在校准参考坐标系之前使用关节目标并激活机器人精度,因为机器人手臂的精度将有助于更好地定义参考坐标系。
Note:有关参考坐标系校准的更多信息,可以参考技巧章节。


